- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
What makes a robot Dog Aptable for Complex Industrial Operations?
A robot Canisordinatur ad transeundum limites robotorum mobilium conventionalium rotatorum, cum operae industriae scalas, clivos, terram inaequalem, vias angustas, strages, cuniculos aliave loca difficilia involvunt. Valor eius ex compositione mobilitatis quadrupedis, navigationis autonomae, perceptio environmental, opus sensibilium specialium, instrumenti modularis et operationis continuae. Ad utentes industriales, ceterum mobilitas sola non sufficit. Rostra practica etiam stabilis motus, notitia collectionis, instrumentorum integrationis, pugnae procurationis, sustentationis, et operationis sub condiciones circumscriptiones definitas sustentare oportet. Hoc facit suggestum architecturae et applicationis ratio centralis ad bene operandum per inspectionem, substructionem vigilantiam, intelligentes fabricam, subitis sustentationem, et alios missiones professionales operandi.
Tabula contentorum
Preme sectionem ut salire directe ad tractationem technicam respondentem.
- 1. Quid definit Industrial Quadruped Robot?
- 2. Quid facit Legged Mobilitas Utile in Difficilis Terrain?
- 3. Quae autonomae functiones amplio Industrial Operatio?
- 4. Quod munus facit multi-sensorem perceptio Play?
- 5. Quid Inspectio Tasks Quadrupedum Rostra Suscipio?
- 6. Quid Modular Equipment Add to the Suggestion?
- 7. Quibus condicionibus in rostris designari debet?
- 8. Quomodo Quadruped Robots Patefacio ad arduum Opus Areas reducere potest?
- 9. Quomodo Integrari debet Apparatus et Sensores?
- 10. Quid Emptores Censeo Ante Rostra eligendo?
- 11. Quid simile processu structi instruere?
- 12. Quid est Directio Industrialis Quadruped Robotics?
- 13. Saepe Interrogata
Quid definit Industrial Quadruped Robot?
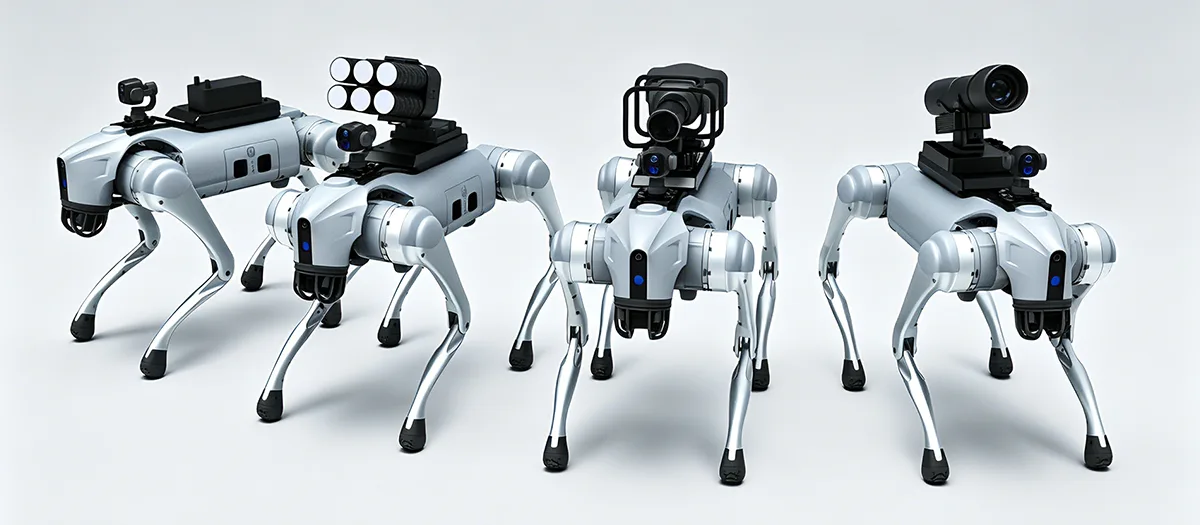
Robot quadrupes industrialis est suggestum roboticum mobile circa motum tripodes constructum quam rotae vel vestigia. Eius structura quadrupedia efficit ut mutationes in elevatione et extraordinario tractandae sint, dum sensoriis, instrumentis communicationis, ferramentis computandis et aliis instrumentis specialibus adhibitis.
Pluma definitiva non est species simpliciter quattuor crurum. Valor suggesti quadrupedis ex coordinatione inter motum localem, perceptionem, imperium, potentiam, structuram et apparatum munerum venit. Robot comprehendere debet eius circumstantia, eius motum accommodare, stateram conservare et definitam usitatum operantem exsequi.
Haec ratio ordinativa designans suggesta quadripedum industrialium a simplicibus machinis remotis continentibus separat. Exaltatio professionalis ad sui iuris consilium, impedimentum fugae, collectionis notitias, apparatum vigilantiam et iterabilem circuitus consuetudines sustineat. Hae functiones robot permittunt ut amplioris operativae workflui participet pro modo ut cameram mobilem agat.
Acs Mobility Motus quadrupes permittit suggestum ad negotia gradus, clivos, hiatus, inaequales tabulas, terram solutam, aliaque locorum mutationes.
intelligentes Navigation Perceptio, via, consilium, locus, et fuga impedimentum plures motus sui iuris per ambitus implicatos sustinere possunt.
Expandable Platform Sensores moduli et apparatui eandem basim roboticam diversis operibus inspectioni, vigilantiae et industriae adaptare possunt.
Cur mobilitas quadruplicata automationem industrialem mutat?
Traditional rotatae robots optime praestant in superficiebus respective praedictis. Eorum efficientia minui potest cum scalae, fossae, materiae laxae, limina elevatae, vel loca inaequali iter interrumpunt. Systemata investigata aliquas superficies provocantes tractare possunt, sed limitationes etiam habent in spatiis strictis et cum ambitu crebras mutationes in elevatione continet.
Motus tripes ad quaestionem aliter accedit. Unumquodque crus singillatim coerceri potest, permittens robot pedes suos secundum locorum rationem ponere. Hoc plus praebet optiones ad stateram conservandam dum per ambitus irregulares movetur.
Ad industriae applicationes, utilitas practica est aditus. Robot, qui per plura genera locorum movere potest, potentialiter ad puncta inspectiones, areas armorum, cuniculos, officinas, aliaque loca, ubi suggestum mobile conventionale addito infrastructura indigere potest.
- Motus quadrupes sustinet mutationem elevationum et inaequalem terram.
- Navigatio sui iuris potest reducere necessitatem gubernationis manualis continuae.
- Sensores praebent informationes environmental ad motus et inspectiones opera.
- Interfaces modulares varias instrumenta pro diversis applicationibus institui sinunt.
- Collectio digitalium notitiarum campum cum analysi recentioribus coniungere potest.
Core principiumQuadruplex industrialis aestimari debet ut ratio integra mobilis operandi. Mobilitas magni momenti est, sed sensus, imperium, armorum integratio, potentia, ac notitia functiones determinant quam utilis illa mobilitas fiat.
Quid facit Legged Mobilitas Utilis in Difficilis Terrain?
Difficilis locus est una ex luculentissima applicatione arearum roboticorum quadrupedum. Situs industriales continere possunt gradus, aggeres, fossas, ambulationes angustas, rudera, loca limosa, pavimenta inaequalia et mutationes superficiei altitudinis. Tribunal solum designatum pro planis contignationibus adiectis infrastructuram exigere potest vel aliquas areas attingere nequeat.
Robot quadrupes collocare potest et pedes singillatim levare, sino ut corpus suum ut terrain mutationibus accommodare possit. Hoc sustinet motus super clivos, gradus, hiatus et superficies irregulares, servato stabiliori relatione inter suggestum et terram.
Scalae et altitudinis mutationes
Scalae locorum exemplum simplex sunt qui rostra suggesta provocare possunt. Quaelibet rota opus est idoneam cum superficiei contactum servare, dum robot repetitas mutationes verticales superare debet. suggestum tripes singulos crura erigere potest et eius staturam ad movendum inter gradus accommodare.
Facultas exacta adhuc dependet a consilio robot, gradus geometriae, systematis temperandi, condiciones environmental. Gravis machinalis punctum est quod structura quadrupedia praebet optiones motus additionalis quas rotae non habent.
Declivia et superficies inaequales
Ambitus industriales saepe includunt depressum concretum, glareum, solum laxum, terram turbidam, canales INCILE vel superficies transeuntes. Quadruplex suggestum cruris positionibus et corporis habitudines ac locorum mutationibus adaptare potest.
Operatio stabilis dependet a compositione consilio mechanici, perceptionis, incessus temperantiae, tractus, algorithmi staterae. Tibiae facultatem motus corporis praebent, dum ratio moderandi decernit quomodo ea facultas adhibetur.
Angusta et cluttered spatia
Cuniculi industriales, officinae, corridores fistulae, et areae sustentationis impedimenta contineant quae viam praesto circumcludunt. Falsus quadrupes compactus per aliqua ex his spatiis navigare potest, non requirens continuum planae superficiei pulsis.
| Terrain Condition | Provocare ad placitum mobile Platforms | Quadruped Design Commodum |
|---|---|---|
| Vestigia | Verticalis mutationes possunt interpellare rota contactu et progressu | Singuli crura elevari possunt et per diversa altitudines collocari |
| arduus | Reducitur tractus et limitata corporis temperatio potest motum | Crus positione et corporis positione adaptari potest in motu |
| Rubble | Irregularis contactus superficies potest facere rota motus instabiles | Singula collocatio pedis plus praebet optiones impedimentorum tractandorum |
| Terra limosa | Rota vel semita tractu variari possunt per mollis superficies | Crus collocatione accommodare ad contactum condiciones mutantur |
| Hiatus et Gullies | Monita systems variam vel ambages requirere potest | Motus tripes potest navigare circa vel in locis features electus |
Statera refert quantum motus
Posse super loca difficilia non satis movere. In suggestu stateram servare debet dum sensoriis et instrumentis portat. Subitae mutationes in terra altitudine possunt centrum gravitatis roboti et distributionem oneris afficere.
Systemata igitur moderandi opus est ut incessus, habitus, motus sensores componantur et celeritas motus. Anti- quassatio et functiones anti-apices adiuvare possunt operationem stabilem in involucro operante definito ponere.
Hoc maxime pertinet cum robot cameras seu mensuras armatas portat. Immodicus motus qualitatem collectae notitiae minuere potest etiam cum ipsa robot erectus manet.
What Autonomous Functions Improve Industrial Operation?
Industriae roboticae utiliores fiunt cum tribunal iterabile negotium fungi potest sine assidua gubernatione manuali. Functiones autonomae operantis iniquum minuere possunt dum motus et notitia collectio magis structa facit.
Tabulae quadrupedes modernae miscere possunt perceptionem environmentalem, positionis, itineris rationem, impedimentum fugae, negotium exsecutionis, ac notationes notationes. Gradus autonomiae dependet ab architectura roboti, sensoriis, programmatis, condicionibus communicationis et ambitus operantis.
Environmental sensus
Priusquam robot mobilis autonome navigare potest, informatione indiget de ambitu circumcirca. Sensores cognoscere possunt impedimenta, mutationes locorum, itinera aperta et alia quae ad rem pertinent.
Data perceptio tunc adhibetur a systemate navigandi quo robot movere debet. In mutabili ambitu, hic processus continuo currere debet potius quam in sola tabula fixa.
Consilium iter et impedimentum fuga
Iter destinatio definit quomodo robot inter puncta definita iter facere potest. Impedimentum fugae adiuvat accommodare cum res impedit consilium iter vel cum condiciones circumscriptiones mutandae.
Ad inspectionem industriae, haec iterabilia itinera circa apparatum, per facultates, vel inter puncta inspectionis designata sustinere potest. Operatores plus possunt in inspectione eventus quam manually omnem motum moderari.
Negotium scheduling et notitia collectio
Exercitationes inspectionis sui iuris cum sensu coniungi potest. Robot pergere potest ad loca definita, imagines colligendas vel lectiones sensores, eventus notare, ac deinde ad proximum locum pergere.
Facit workflui digitales quibus motus roboti et informationes collectae conectuntur. Instead of producere solum flumen video, ratio structi rerum inspectionis eventum aedificare potest.
percipere
Sensores colligere informationes circa loca, impedimenta, apparatum, condiciones circumiacentes.
Plan
Systema navigandi idoneum iter decernit secundum spatium ac negotium requisita.
Act
Crura systemata et imperium coordinare motus dum accommodant mutationes in ambitu.
Record
Inspectio imagines, mensuras sensores et informationes operativas ad ulteriorem analysim condi possunt.
Autonomia elit adaequari debet
Operatio autonoma non significat omnem ambitum industriae plene incomitatum esse. Nonnulli ambitus requirit definitam vigilantiam, remotam interventum, vel confirmationem operantis ante opera specifica.
Utilis accessio est cognoscere quae partes operis automari certo possint et ubi utilitas deliberationis humanae manet. Navigatio, repetita notitia collectionis, et exercitationis itineris exsecutio, candidati ad automationem validi sunt, cum inusitatae inventae aestimationem humanam additional postulare possunt.
Quod munus facit Multi-sensorem perceptio Play?
Perceptio dat mobilem roboti informationem quae eius ambitum comprehendere debet ac opera specialia applicationis facere. Unus sensor raro praebet omne genus informationum ad operationem industrialem requisitam.
Visual camerae singulas imagines praebere possunt. Sensoriis scelerisque potest revelare differentias temperatus. Distantiae sensoriis adiuvare possunt robotam ad geometriam circumiacentem intellegendam. Alii sensores localizationem, mensurationem environmentalem, vel inspectionem instrumentorum specialium sustentare possunt.
Visual sentiendi
Summus definitio camerae imagines capere potest et video pro apparatu observationis, infrastructurae compescit, facilitatem vigilantiae et documentorum. Visual notitia saepe initium inspectionis est quia operarii speciem partium et superficierum directe recensere possunt.
Scelerisque sentiens
Imaginatio scelerisque cognoscere potest temperaturas variationes quae in imaginibus visibilibus lucis notae non possunt esse. Hoc utile esse potest circa instrumenta electrica, machinamenta, systemata potentia, et alia bona in quibus exemplaria caloris abnormes indicant condicionem ulteriorem aestimationem exigentem.
Sensus localis
Distantiae et profunditates informationes adiuvare possunt robot impedimenta, corridors, gradus et alia lineamenta circumscriptionis intelligere. Haec navigationem adiuvat atque etiam ad documenta destinata et spatialis conferre potest.
| Sensor Categoria | Primae Informationes | Potential Munus Industrial |
|---|---|---|
| Visibilis-Lux Camera | Imagines et video | Visual inspectionis, documenti, instrumenti observationis |
| Scelerisque Camera | Temperatura exemplaria | Scelerisque conditio compescit et abnormes calor identificatio |
| Profundum seu dolor sensorem | Distantiae et spatii relationes | Pharetra, impedimentum fugae, et environmental mapping |
| Environmental sensorem | Defined mensurae environmental | Site monitoring and application-specifica notitia collection |
Cur sensorem rerum fusione
Fusio sensoria notitias ex diversis fontibus sensibilibus coniungit ut pleniorem repraesentationem ambitus efficiant. Camera potest cognoscere speciem rei, at sensus profundus distantiam et situm praebet.
Scelerisque informationes tunc aliam tabulam addere potest ostendens utrum obiectum habeat exemplar temperatum insolitum. Hos fontes coniungentes possunt magis informativum inspectionem et navigationem facere quam in uno solo sensui freti.
Payload arbitrium pendent negotium
Plures sensores meliorem rationem non necessario significant. Quaelibet pars addita addit pondus, potestatem requisita, angustias ascendens, postulata data processui, ac considerationes sustentationis.
Ius accessus est tantum eligere informationes quae ad opus definitum requiruntur. suggestum inspectionis visualis non potest magnam collectionem sensorialium environmental requirere, cum industrialis vigilantia inceptis pluribus indiciis typicis opus sit ad utiles proventus producendos.
Quid Inspectio Tasks Quadrupedum Rostra Support?
Inspectio est una utilissima applicationum industrialium pro roboticis quadrupedibus, quia suggestum per loca movere potest, quae hominibus opportuna sit vel difficilibus machinis rotatis.
Robot potest vias definitas sequi, puncta in inspectione consistere, imagines vel notitias sensores colligere, et informationes ad systema analysi reducere. Facit iterabilem inspectionem laboris fluxus qui secundum facilitatis requisita operantem fieri potest.
Factory et officina inspectionem
In ambitus fabricandi, apparatus saepe per magnas facultates distribuitur. Aliquae areas possunt elevari, angustae, vel per mutationes in plano pavimento separari.
Rostra quadrupes navigare potest sectiones selectas facilitatem et informationes visualium colligere ex machinis, pipelinis, scriniis electrica, locis structuralibus et aliis bonis definitis.
Virtus et armorum magna
Scelerisque et visivae sensores componi possunt ad inspectionem armorum ubi differentiae temperatae pertinentes sunt. Robot imagines colligere potest in locis praedefinitis et praesentes proventus cum historicis monumentis comparare.
Cuniculum et inclusum-area inspectionem
Cuniculi, fistulae corridores et aliae regiones angustae provocationes accessus exhibere possunt. Pactum mobile robot talia spatia ingredi potest dum cameras accendit, vel alios sensores ad inspectionem operis aptos portat.
Infrastructure observationis
Res infrastructurae saepe repetita inspectionem locorum similium requirunt. Via robot iterabilis potest adiuvare ad collectionem imaginum standardises adiuvandas et ad consequentiam convenientem operantem praebendum.
- Inspectio exercitationis:Sequere itinera praedefinita et notitias visuales vel sensores frequentissimas collige.
- Cras adipiscing:Miscere visual et scelerisque informationes pro conditione taxatio.
- Observatio structuralis:Imagines excipiunt selectarum superficierum, articulorum, tibiarum, aliarumque rerum physicarum.
- Documenta data:Extructa inspectionis monumenta temporis impressa pro postea comparatione et analysis.
Commodum inspectionemUtilissima automatio non est simpliciter reponens inspectionem ambulationis itineris. Creat iterabilem cyclum cum quo motus, sentiendi, notae recordationes et analyses recentiores conectuntur.
Inspectionem notitia debet exstrui
Magna imaginum collectio non statim utilis est. Systema notitias coniungere debet cum certis locis, instrumentis, itineribus, vel punctis inspectionis, ut operarii intellegere possint unde singulae observationes oriantur.
Cum systema inspectionis roboticae cum opportunitate programmatis coniungitur, inde informationes inclinatio analysin, consilium conservativum et inspectionem sequi possunt. Opus operis accurata a facilitate et informatione requiritur.
What Can Modular Equipment Add to the Rostris?
Modularitas unum suggestum roboticum permittit ut diversa officia sustineat mutato vel addito instrumento. Hoc maxime utile est in ambitibus industrialibus, ubi plura genera inspectionis et vigilantiae requiri possunt.
Apparatus possibilis includit cameras visibiles, systemata imaginativarum thermarum, detectores gasorum, accendit unitates, cogitationes communicationis, sensoriis environmental, et alios modulos munerum specialium. Configuratio exacta pendet a capacitate roboti oneris, systematis electrici, interfaces ascendendi et condiciones operandi.
Inspectionem armorum
Camerae et systemata imaginativa scelerisque robotum in suggestu inspectionis mobilem transformare possunt. Visual camerae condiciones physicas documentare possunt, cum sensoriis scelerisque informationes de calore distributionis praebere possunt.
Environmental apparatu
Gas et sensores environmental permittere possunt roboti mensuras ex areis colligere quae ad manualem accessum opportunum non possunt. Hoc magna opera in industriae facultates, cuniculis, officinis aliisque ambitus definitis sustentare potest.
Lucendi et communicationis apparatu
Modi illuminandi in locis obscuris locis qualitatem imaginis emendare possunt et operationem adiuvant in locis limitata illustratione. Instrumentum communicationis facere potest operariorum notitias permutare cum personas in area operativa.
Visual Module Imagines capit et video ad inspectionem visualem, documenta et adparatum observationis.
Integer scelerisque Informationes relatas temperaturas praebet ad inspectionem visualem conventionalem complendam.
Module Environmental Collectae gas, aere, vel aliis mensuris circumiectis secundum applicationem definitae sunt.
Modularis interfaces definire debet
Ratio modularis tantum practica est, cum apparatum institui potest sine difficultates convenientiae non necessariae creandi. Ascensus puncta, nexus electrica, notitia interfaces, dimensiones corporis et limites ponderis sunt clare definiendae.
Interfaces normae factae simpliciorem reddere possunt mutationes inter figurarum apparatum. Simul, incepta specialia consuetudinis brackets, housingum, vel dispositiones potentiae requirere possunt cum interfaces vexillum non occurrit applicationis requisitis.
Potestas et pondus simul considerari debent
Omnis modulus additus configurationem completum mutat operantem. Gravius sensorem auget onus per crura et propellendi systema ferri. Additamenta electronica consummationem electricam augere possunt. Maior habitationi centrum gravitatis afficere potest vel motum roboti restringere.
Modulare igitur consilium optime laborat cum robot satis attente ad relationes mechanicas et electricas inter basim et eius apparatum evectus est.
What Conditions should the rostris be Designed For?
Industriae ambitus significanter variant. Area officinarum provocationes varias exhibet ab area constructionis foris, dum cuniculum varias angustias ab aperto situ industriae inducit.
Priusquam eligendum vel elaborandum suggestum roboticum, condiciones environmentales clare definiantur. Hae conditiones structurae, sensoriis, motus algorithmi, signandi, pugnae mores, ac requisita conservanda valent.
Imber et umor
Ambitus foris ambitus robotici instrumenti ad pluviam, aquam multam et altam humiditatem exponere possunt. Gradus tutelae convenientis pendet in consilio suggestu et ambitu operandi intentum.
Humor etiam sensoriis et connexionibus afficere potest. Pro repetita operatione velit, haec membra in consilio mechanico et electrico considerari potius quam in singularia secundaria tractari debent.
Pulvis ac solve materiae
Situs industriales continere possunt pulverem, arenam, obruta aliave materiam particulatam. Tales materiae machinas movere possunt vel visibilitatem sensorem afficere.
Praesidium, purgatio agendi, accessum conservandi, et delectu componentium condicionum condicionum situs igitur reflectere debet.
Temperature
Pugna perficientur, electronicis, sensoriis, et materiis mechanicis aliter respondere potest ad mutationes temperaturas. Tribunal destinatum ad condiciones temperaturas latas aestimandas debet contra ipsam extensionem in operatione expectatam.
Vibratio et impulsus
Motus tripes motum mechanicum repetit, dum asperi fruges additional inducere potest. Sensitivum sensitivum et instrumenta electronica idoneam stationem et tutelam requirunt.
| Environmental Factor | Potentiale effectus | Design Consideration |
|---|---|---|
| umor | Connexiones, electronicos et sensoriis afficere possunt | Clausurae accommodatae, obsignatio, et processuum sustentationis |
| Pulvis | Potest intrare mechanica seu electronic areas | Tutela, accessus purgatio, et opportuna pars delectu |
| Temperature | Potest influere altilium et electronic mores | Defined operating range et pertinet environmental iudicium |
| Vibratio | Possunt sensorem notitia et mechanica components | Apta inscensio, consilium structuralis et aestimatio vibrationis |
| Impact | Pedes, housings, munitiones et electronics efferre possunt | Tutela structuralis et sanatio sub conditionibus definitis |
Ambitus determinat rectam lineam
Nulla est universalis conformatio quae ad omnem situs industriae specimen est. Ambitus operativae documentum esse debet antequam robot electus est.
Utilis notitia includere potest operationem tectis vel velit, rationes superficiei, range temperatura, praesentia pulveris vel umoris, latitudinis corridor, dimensiones scalae, impedimenta expectata, stipendiorum et communicationis condiciones requisitae.
Quomodo Quadruped Robots Reducere Patefacio difficilis Operis Areas?
Una magna applicatio roboticorum industrialium minuit necessitatem hominibus ineundis locis difficilibus aditu, incommodis, vel incommodis ad inspectionem manualem exercitationis.
Mobilis robot cameras et sensores in locis definitis portare potest, operarii autem manere in loco commodiore moderamine. Hoc potest inspicere inspectionem et collectionem notitiarum notitiarum non requisitis curatores ut physice omnem viam inspectionem sequantur.
Reducing exercitatione nuditate
Operae industriae nonnullae involvunt iteratas motus per calidum, pulverulentum, humidum, sonantem, angustum vel aliter difficilis ambitus. Uti tribunal mobile ad collectionem exercitationis datae frequentiam reducere potest qua personas illas areas ingredi necesse est.
Robot non tollit omnem postulationem pro interventu hominum. Tutela, inusitatae inventiones, reparationes et opera extra roboti facultates possunt adhuc institutos requirere. Propositum est ut aptas inspectiones et magnas actiones in exemplar operandi moderatius moveat.
Remoto observatione et communicatione
Camerae et moduli communicationis possunt operariorum notitias ex agro praebere sine iis ut iuxta apparatum inspectum stare possint.
Ad sustentationem iunctos, hoc utile esse potest in praemissis impedimentis. Robot notitias visuales primum colligere potest, technicae permittens determinare quale opus sit opus subsequens antequam aream ingrediatur.
Periculo reductionem in ratio design
Robot automatice tuta non est simpliciter quia remota est. Ratio integra indiget opportunitate navigationis, impedimenti fugae, communicationis, modi subitis, exercitiis conservandis, limitibus operandi.
Robot ergo tractari debet ut instrumentum machinalis cum facultatibus definitis potius quam universalis substitutio operi humano.
- Definire quae munia remotius peragi possunt.
- Securae limites operandi pro robot constitue.
- Apta communicationis et subitis potestate functiones praebere.
- Tenere sensores et componentes mechanica secundum conditiones operativas.
- Serva interventus promptos pro condicionibus ultra facultates definitas roboti.
Quomodo Integrari debent Equipment et Sensores?
Integratio instrumentorum decernit utrum robot suum munus intentum praestare possit sine periculo mobilitatis, staterae, potentiae promptitudinis vel notae qualitatis. Sensorem qui bene in scamno operatur, aliam structuram ascendentem requirere potest semel in suggestu quadrupedo movendo instituitur.
Mechanica adscendens
Ascensus puncta instrumentorum tuto sustineat sufficientem accessum ad institutionem et sustentationem conservandam. Locus instrumenti etiam refert, quia centrum gravitatis et motus roboti potest afficere.
Ad cameras et sensores quae visum stabilem requirunt, ratio incessus etiam motus et vibrationes considerare debet. Apparatus congruentem prospectum campum indiget sine impedimento cum cruribus robotis vel aliis componentibus.
Electrica integratio
Quisque modulus additae postulationem electricam creat. Camerae, systemata thermarum, modulorum computandi, deponens, instrumenta communicationis, et sensores environmental varias intentiones et exigentias hodiernas habere possunt.
Potestas architecturae his oneribus accommodare debet, servato congruentia cum altilium robot et electronicorum potestate.
Data integration
Systema robotici moderni magnas quantitates imaginis, sensoris et navigationis generare possunt. Ratio definire debet quomodo notitias colligitur, transmittitur, reponitur et processit.
Ad applicationes inspectionis, data optime manere debent cum notitia locationis et temporis, ut postea analysin exacte cognosci possit ubi certa animadversio collecta est.
| Integration Area | Clavis Quaeritur | Potentia Impact |
|---|---|---|
| Pondus | Portare potest robot completum sarcina sarcina? | Mobilitas, statera, et onus mechanica |
| Position | Ubi arma conficienda? | Potest afficere centrum gravitatis, campi visum et motus |
| Potestas | Quid electrica input requiritur? | Mutationes altilium et potestate administrationis opus |
| Data | Quomodo notitia tradenda vel condita? | Decernit communicationem et processui architecturae |
| Tutela | Potestne modulus accessed et reponi? | Afficit serviceability et continuum operating |
Integratio institui debet antequam instruere
Praemature institutio difficultates impedire potest ut sensoriis obsessis, connexiones inaccessibiles, capacitatem pugnae insufficiens, vel apparatum instabilem ascendentem.
Utilis notitia technica includit instrumenta dimensiones, pondus, potentia consummatio, connexio specificationum, communicationum interfaces, exigentias ascendens, temperamentum operans, et nuditas environmental expectata.
His parametris cognitis, suggestum roboticum aestimari potest ut ratio integra potius quam basis roboti cum instrumento postea addito.
Quid Emptores Evaluate ante eligendo suggestum?
Eligendo robotam quadrupedem cum applicatione potius quam specie vel numero singulari inire debet. suggestum technice provectum adhuc ineptum esse potest si navigare non potest loca requisita, necessaria instrumenta portare, sub condicionibus expectatis operari vel data inquisita praebere.
Satus cum amet
Documentum superficies, clivos, scalae, corridoria, impedimenta, temperatura, umor, pulvis, aliaeque notae circumscriptiones. Haec factores constituunt quid genus mobilitatis et tutelae tribunal requirit.
Define opus operating
COGNOSCO utrum robot inspectionem, vigilantiam, datam collectionem, translationem, observationem armorum, vel aliud munus definitum facient. Negotium determinat de instrumento quod instituatur oportet.
Evaluate processibus mobilitatis
Vide plus quam posse. Considera scalam ascensum, clivum tractantem, tractatum impedimentum, stabilitatem, celeritatem motus, facultatem conversionis, et effectum in condicionibus in superficie ipsa expectatis situm.
Reprehendo payload facultatem et integrationem
Involucrum integrum apparatum aestimandum est, incluso camerae, sensoriis, machinis communicationis, structurae inscensu, batteries et aliis accessoriis.
Munera sui iuris review
Determinare an systema consilium itineris sustinere possit, impedimentum fugae, positio, notitia collectionis automated, negotium scheduling, et vigilantia remota in plano ad propositum requiritur.
- Terrain:Quae superficies, gradus, clivos, et impedimenta robot pacisci debent?
- Negotium:Quae actio corporis seu notitia robot debet praebere?
- Payload:Quale instrumentum ferri debet et quantum ponderis?
- Potentia:Quid est coniunctum postulatum electrica suggesti et apparatum inauguratum?
- Autonomia:Quae partes operantis workflow opus est automated supplicium?
- Environment:Quae temperatura, pulvis, humor, tremor, vel impetus conditiones expectantur?
- Tutela:Quomodo sensoriis, gravidae, cruribus, et aliis componentibus inspiciuntur et operantur?
Electio principiumOptimum suggestum non necessario est unum cum longissima specie sheet. Ille est cuius mobilitas, sentiendi, potentiae, instrumentorum integratio, autonomia, et sustentatio notae ipsae ambitus operantis congruunt.
What Does a structured instruere Processum Vultus Amo?
Processus instruere structus adiuvat conceptum roboticum generalem in systemate operante cum perspicuis technicis requisitis. Hoc potissimum interest ad applicationes industriales quod robot operari debet cum ambitu, instrumento, processu et systematibus notitiis.
- Define operating sem:Nota situm layout, loca, condiciones environmentales, itinera operantia, munia scopo.
- COGNOSCO apparatu requiritur:Determinare quibus camerae, sensoriis scelerisque, machinis environmentalibus, unitates accensis, vel moduli communicationis opus sint.
- Parametros systema constitue:Pondus, dimensiones, potentia requisita, notitiae interfaces, stationes ascendentes et accessum sustentationis confirmant.
- Aedificare operating viam;Definire regiones, puncta, vias navigationis, seriem inspectionis ab applicatione requisitam.
- Mobilitate convalidandum:Motum aestimare in locis actualibus, inter scalas, declivia, obstantia, et superficies transeuntes.
- Armorum Validate:Perscriptio imaginis qualitas, lectiones sensoria, communicatio et instrumentum stabilitatis in motu.
- Operandi modum constituere:Definire testificationem, sustentationem, datam recensionem, interventus, ac subitis procedendi rationibus.
Site probatio sit amet
Laboratorium probationes non possunt omnem proprietatem verae facilitas effingere. robot aestimari debet sub condiciones operativae repraesentativis quotiescumque practica.
Site probatio singula revelare potest difficilia cognitu in evolutione generali. ANDRON sit angustior opinione. Insolitam scalam altitudinem habeat. Singularis superficies minus tractionem praebere potest. Condiciones deponens potest reducere cameram effectus.
Inventiones hae tunc adhiberi possunt ad accommodandam consiliorum, instrumentorum collocationem, conformationem sensorem, vel operandi rationes.
Data workflows ut cum robot "
Inspectio automatio pretii tantum efficit, cum notitiae collectae adhiberi possunt. Utilis ratio definiat quomodo imagines et sensoriae lectiones reponantur, quomodo coniungantur locis, quomodo abnormitates agnoscantur, et quomodo eventus operariorum recenseantur.
Ad inspiciendam inspectionem, monumenta historica etiam fundamentum comparationis praebere possunt. Robot notitias colligere potest utens similia itinera et aspectus, faciens mutationes faciliores ad cognoscendum tempus.
Sustentationem pars instruere debet
Mobile robot continet elementa mechanica et electronic quae motus iteratos experiuntur. Pedes, articuli, motores, sensores, connectores, batteries et inhabitationes tutelae omnes aptam sustentationem requirunt.
Consuetudo igitur consuetudinis inspicienda est in consilio operante ab initio. Facilis accessus ad clavibus componentibus ac tortor perspicuae procedendi diuturnam operationem utiliorem reddere possunt.
What Is the Future Direction of Industrial Quadruped Robotics?
Progressio roboticorum industrialium quadrupedum movetur ad maiorem autonomiam, meliorem ad conscientiam environmental, ad integrationem maiorem apparatum, ac magis ad programmatum specialium programmatum. Directio centralis non simpliciter robots meliores ambulet, sed efficit ut operas perficiendas cum minori interventu manuali perficiat.
Smarter indita operatio
Robots magis magisque exspectantur ut perceptionem et motum coniungant loco ut functiones separatas tractant. Rostra environmental informationibus uti potest statuere ubi moveat, quomodo impedimenta vitanda, et ubi munus explendum.
Hoc arctiorem necessitudinem inter robot physicum et programmatum moderantem creat. Effectus magis aptari potest motus in ambitibus, qui omnino certo itinere repraesentari non potest.
More intelligentes inspectionem
Cum camerae et sensoriis plura informationes colligunt, analysis automata magis magisque utilis fit. AI-substructio agnitio adiuvare potest ut condiciones visuales praedefinitas adiuvet, inspectiones imagines componat, et areas elucidandas recensioni merentur.
Exempli causa, systema designari potest ad cognoscendum delectum apparatum anomalias, mutationes superficiei, vel alias condiciones applicationis definitas. Homines operarii magis possunt inspicere in recognitionem ac deliberationem quam omnes imaginem pari attentione recensentes.
Maior modularity
Future tabulae industriales verisimile sunt ampliores compositiones armorum sustentare. Una basis robotica diversis potest sensoriis inspectionis, modulorum environmentalium, instrumentorum communicationis, vel adinventiones specificae munerum accommodare.
Hoc plus requirit normas interfaces mechanicas et electricas, dum adhuc permittit customizationem ubi opera specialia requirunt.
Integratio cum systematis industrialis notitiae
Proximus scaena roboticorum industrialium verisimiliter est coniungere corporis operationem cum systemata digitali administrandi. Robot-generatae informationes coniungi possunt cum instrumentis instrumentis, cedulis, mappis, historiae inspectionibus, aliisque notitiis digitalibus.
Hoc permittit robot ut maioris laboris fluxus industrialis pars fieret quam apparatus solitarius muneris.
Superior Autonomia Plures labores perfici possunt per navigationem autonomam, itineris rationem, impedimentum fugae, operationem horariam.
Melius perceptio Plures sensores et analysin intelligentes uberiores informationes de instrumentis et circumstantiis praebere possunt.
Altius Integration Robotica suggesta mobilitatem, sensorem, potestatem, datam et industrialem programmata coniungere possunt in laboratorium magis completum.
Ex machina mobili ad intelligentes suggestum operating
Diu terminus valor roboticorum quadrupedum in compositione mobilitatis corporis et intelligentiae digitalis consistit. Robot qui per loca difficilia ambulare potest accessum physicum praebet. Sensum notitias praebere. Imperium sui iuris praebet repeatability. AI-fundatur analyseos notitias collectas interpretari potest. Programma industrialis eos proventus cum laboribus amplioribus coniungit.
Quaelibet harum facultatum independenter utilis est, sed coniunctio multo capacior suggestum creat. Quo arctius integrantur, eo plus applicationes sustineri possunt quin integra ratio totius novi operis restituatur.
Principium futurum adversusDirectio roboticorum quadrupedum industrialis est ad systemata munus ordinanda quae mobilitatem, perceptionem, operationem sui iuris, instrumenti modularis, et intelligentiam datam intra unum suggestum coordinatum componunt.
Frequenter Interrogata
Quid est robot quadripes industrialis?
Est suggestum roboticum mobile quadrupedum ad operas professionales disposita ut inspectio, vigilantia, notitia collectio et operatio in ambitibus ubi robots rotati conventionales difficultatem navigandi habere possunt.
Cur robots quadrupes locis inaequalibus apti sunt?
Quattuor crura singillatim moderata plura optiones praebent pro pedis collocatione et corporis statu. Hoc iuvare potest suggestum conciliandi gradus, clivos, hiatus, superficies laxas, aliasque mutationes locorum intra facultatem operandi definitam suam.
Potestne quadrupes robot libere operari?
Ita. Secundum systema architecturae, autonomae functiones includere possunt perceptionem environmentalem, positionem, iter consilium, impedimentum fuga, negotium exsecutionis et notitia collectionis. Aptus gradus autonomiae pendet ex applicatione et ambitu.
Qui sensus in quadruplicato suggestu institui possunt?
Apparatus possibilis includit cameras visibiles, systemata imaginatio thermarum, sensores profunditas vel range, vigilantia machinis environmental, systemata accensis, moduli communicationis aliaque instrumenta specialia. Configuratio accurata in suggestu et applicatione pendet.
Potestne quadrupes robot adhiberi ad inspectionem industriae?
Ita. Sustinere solita inspectionem facilitatum industrialium, apparatum, infrastructuram, cuniculos, officinas, aliasque regiones, sequendo itinera definita et visualia, theca, vel alia data sensoria colligens.
Potestne scelerisque imaginatio cum robot integrari?
Ita. Imaginatio scelerisque e regione camerae conventionales adhiberi potest cum differentiae temperatae ad negotium inspectionis pertinentes. Sensor, inscensus positio, potestas postulationis et notitia instrumenti aestimandi sunt ut pars systematis completi.
Potest addito instrumento robot addito?
Multae tabulae professionales instrumenti modulari possunt sustinere, dummodo additae partes in definitis mechanicis, electricas, pondere et limitibus instrumenti manent. Consuetudines uncis vel aliis componentibus integrationis pro specialioribus configurationibus requiri possunt.
Quid ante deligere suggestum censendum est?
Magni momenti factores requiruntur loca, gradus et clivum, ambitus operandi, pondus payload, postulata sensoria, postulata potentia, functiones sui iuris, notitia laboris fluxus, accessus sustentationis, condiciones communicationis.
Potestne idem suggestum diversis applicationibus sustinere?
Ita. Modularis ratio permittere potest diversis sensoriis et instrumentis instituendi ad inspectionem, vigilantiam, mensurationem environmentalem, aliave opera industriae definita. Configuratio praesto pendeat a requisitis robot architecturae et instrumenti.
Quomodo inspicienda notitia adhibenda est post circuitus robotici?
Imagines collectae et lectiones sensores coniungi possunt cum locis et punctis inspectis, deinde pro conditionibus praedefinitis recognoscendis. Monumenta historica comparationem inter cyclos inspectiones et adiutorium laboris sequantur ordinare etiam possunt.
An operatio autonoma opus operariorum removeat?
Non necessario. Automatio continuam potestatem manualem minuere potest, sed operarii adhuc necessariae sunt ad visum, exceptionem tractantem, sustentationem, inventiones insolitas, operas extra facultatem operativae roboti definitae.
Quales ambitus robots industriales quadrupedes adhiberi possunt?
Applicationes potentiales includunt officinas, officinas, cuniculos, facultates industriales, sites infrastructuras, areas velit inaequales, et alios locos ubi exigitur inspectio mobilis vel collectio data. Apta convenientia pendet a conditionibus environmental et speciebus suggestu.
De Quadrupedibus Robotics Project
Participes locorum conditiones, negotium inspectionis, opus apparatum, pondus payload, ambitus operandi, vel functiones sui iuris pro applicatione tua necessaria.
contact us de tuo project requisita